Deep Dive
🔬 Deep Dive|世界モデル Odyssey-3、ロボットと車とドローンに共通の土台
Odyssey が世界モデル Odyssey-3 を研究プレビューとして公開。1 つの土台に機械ごとの行動デコーダを載せる仕組みと、同社が示した数字の読み方、未確認の点を公式ページで整理する。
世界モデルを開発する Odyssey は 10 月 8 日、基盤モデル「Odyssey-3」を研究プレビューとして公開し、公式 X で「今日から無料で体験できる」と告知した。9 月 15 日に技術解説のページだけが出ていたモデルで、3 週間あまりで誰でも触れる形になった。
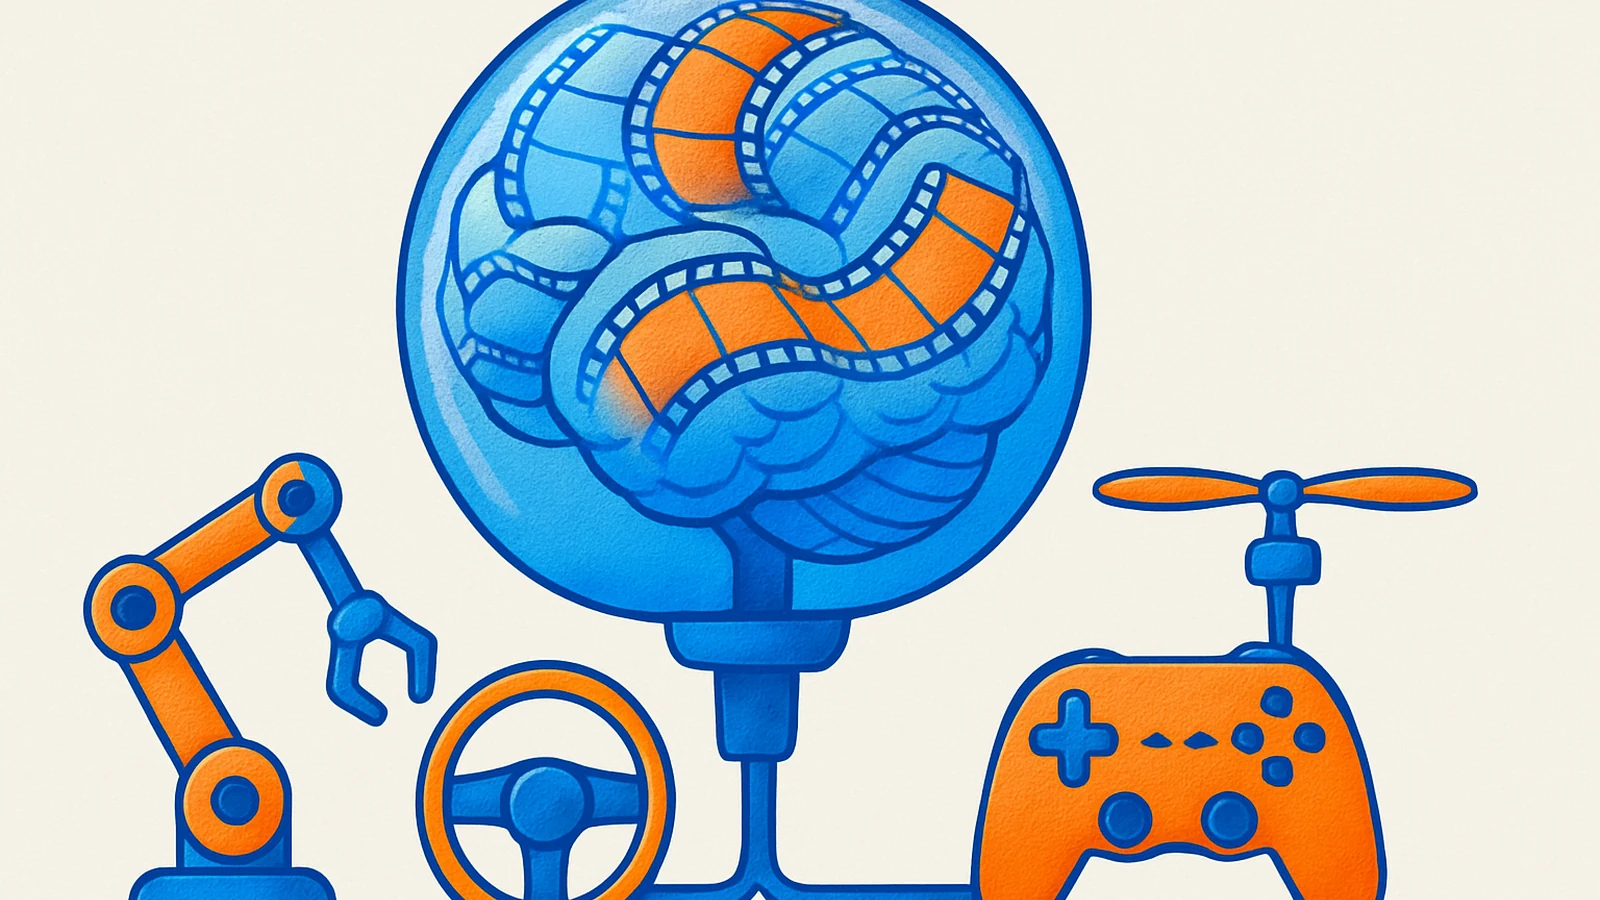
Odyssey-3 は、映像から世界の動き方を学んだ 1 つの基盤モデルに、機械ごとの小さな「行動デコーダ」を付け替えて、ロボットアーム・人型ロボット・車・ドローン・ゲームの中のキャラクターを動かす設計をとる。単なる動画生成 AI の新作ではない。機械ごとに専用のモデルを一から作る時代から、物理を学んだ共通の土台を使い回す時代への移り目を、具体的な製品の形で示した例だ。AI が予測する対象は、テキストの次の単語から、物理世界の次の一瞬へと広がり始めている。本稿では、公開の中身、仕組み、同社が示した数字の読み方、規模の見通しを順に確かめ、まだ確認できていない点を最後に整理する。
研究発表から一般公開へ — 9 月 15 日と 10 月 8 日のあいだに変わったこと
9 月 15 日のページ「Introducing Odyssey-3」は、共同創業者のオリバー・キャメロン氏とジェフ・ホーク氏の連名で、モデルの仕組みとロボット・車・ゲームでの実験を紹介するものだった。末尾には「数週間のうちに一般公開する」とある。この一文は 10 月 10 日時点でもページに残っている。
10 月 8 日のページ「Meet Odyssey-3」で、その公開が実際に始まった。「研究プレビューは本日から利用できる」と書かれ、サイトのトップには「Try Odyssey-3」(試用) と「Get API Access」(API の利用申請) のボタンが並んだ。
公開されたのは 3 つの版だ。
- Odyssey-3: 標準の版 (解像度 832×480)
- Odyssey-3 Pro: 高精細の版 (1280×720)
- Odyssey-3 Flash: 少ない計算の手順で画面を作り、リアルタイムに操作できる版。試用ページのボタンはこの版を指している
「無料」と書いているのは X の告知で、同社のサイトには料金の表示がない。API は申請制で、料金も公開されていない。
10 月 8 日のページは、性能について 2 つの主張をしている。物理の正しさを測るベンチマーク「Physics-IQ Verified」で Pro が最高水準に達したこと、そして動画の世界モデルを比べる「WorldMark」の 4 部門のうち 3 部門で 1 位になったことだ。ただし WorldMark の順位は、ページ自身が「我々の評価で」と書くとおり同社が自分で測ったものだ。Physics-IQ Verified の公開ランキングに載っている Odyssey-3 の結果も、同社が自ら登録したもので、第三者が測り直した値ではない。
学習データの説明も、10 月 8 日のページで具体的になった。出来事の時刻と種類の注釈を付けたインターネット上の映像、キーボードとマウスの操作を時刻合わせしたゲームの録画、そして剛体の動きのシミュレーション、の 3 種類だという。
1 つの土台に、機械ごとの「行動デコーダ」を載せる仕組み
Odyssey-3 の本体は、映像の次の場面を少しずつ予測していく自己回帰型の拡散トランスフォーマーだ。大量の映像を見ることで、物がどう落ち、どう転がり、どうぶつかるかという世界の振る舞いを内部の表現として身につける。
この本体は、そのままではロボットの関節も車のハンドルも動かせない。そこで使うのが行動デコーダだ。9 月 15 日のページの定義では、行動デコーダは「世界モデルに取り付けた、学習で作る出力部品」で、ある機械が何を見て、そのときどう操作したかを対にしたデータで学習する。本体が持っている世界の理解を、その機械の操作の言葉に翻訳する役目を担う。
同社が示した対象と、使ったデータの量は次のとおりだ。いずれも同社の発表による。
- ロボットアーム: 数十時間のデモンストレーションで、さまざまなアームを動かした。つかみ損ねたあとにグリッパーの向きを直すといった、デモに含まれていない立て直しの動きも見せたという
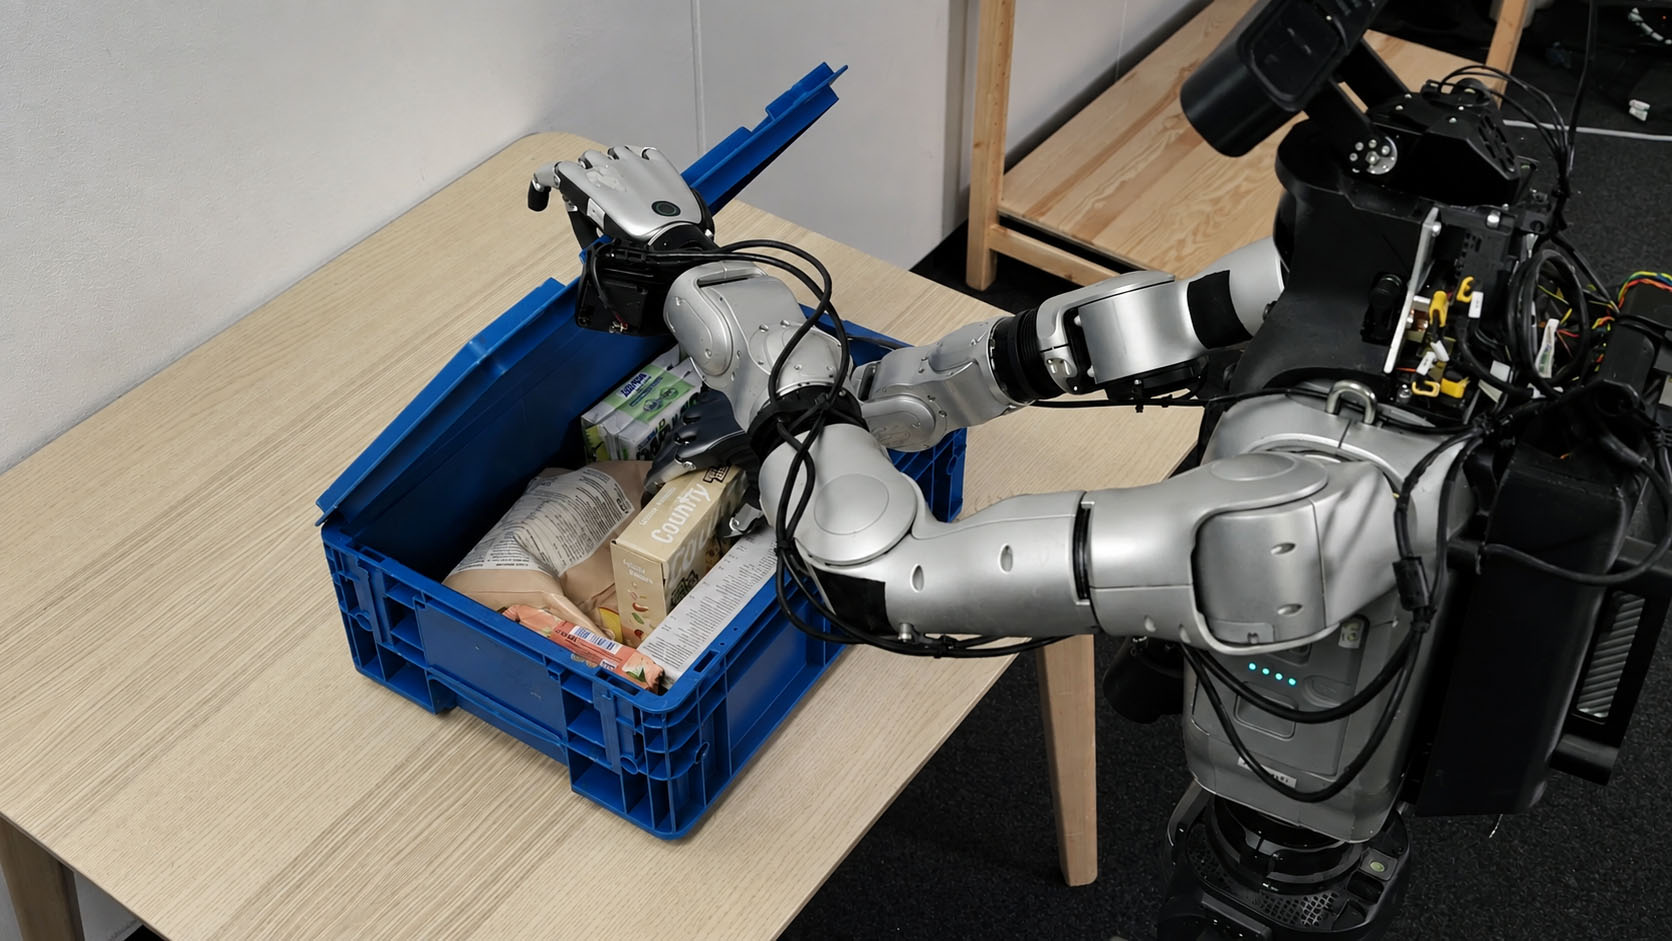
- 人型ロボット: 提携先の Flexion が、数十時間の遠隔操作データで制御方針を作った。環境を変えたときの成績は、比較に使った視覚・言語・行動モデル (VLA) を上回ったという
- 車: インドの公道で、自動運転を閉じたループで行った (次章で詳しく見る)
- ドローン: 数十時間のシミュレーションのデータで学習し、試験はシミュレーションの屋内環境のみ
- ゲーム: GTA V の操作を学び、追加の学習なしに別のゲーム (Red Dead Redemption 2・Sleeping Dogs) でも操作できた
車の実験では、本体の世界モデルを凍結したまま、比較的小さな運転用の方針だけを学習している。土台は共通で、機械ごとに付け替えるのは出力の部分だけ、という設計の意図がいちばんはっきり出ている実験だ。
ロボットの分野でこれまで主流だったのは、言語モデルに画像と操作の出力を足した VLA と、機械ごとに大量の実演データを集めて学習するやり方だった。Odyssey の主張は、物理の理解は映像から先に学んでおけばよく、機械ごとに要るのは「翻訳」の部分の少しのデータだけになる、というものだ。
数十時間のデータで動くという主張 — 20 時間の運転と「約 77%」をどう読むか
いちばん目を引く数字は、車の実験にある。
9 月 15 日のページによると、Odyssey-3 を使った運転方針は、わずか 20 時間のシミュレーションの運転データで、インドの公道を閉じたループ (方針が出した操作でそのまま車を動かし、その結果を見て次の操作を決める形) で自動運転した。シミュレーションだけで学んだ方針は、実際の公道で、実走の映像で学んだ方針と比べて、安全ドライバーが介入するまでの走行距離が約 77% だったという。
この数字の読み方には 3 つの注意が要る。
第一に、77% が比べているのは「介入までの距離」で、運転の総合的な性能ではない。シミュレーションで学んだ方針は、実走の映像で学んだ方針の 8 割弱の距離ごとに、人の介入を必要とした、という意味になる。比較の基準になった実走データの方針の絶対的な成績 (何 km ごとに介入が要ったか) は示されていない。
第二に、データの説明が 2 つのページで変わっている。9 月 15 日のページは「20 時間のシミュレーションの運転データ」と書く。10 月 8 日のページは同じ実験を「わずか 20 時間の運転データ」と書き、「シミュレーションの」という言葉が消えている。同じ実験の別の書き方なのか、実走データで学び直した別の結果なのかは、ページからは判断できない。
第三に、これらはすべて同社の自己申告だ。第三者が同じ条件で再現した結果は、執筆時点で見当たらない。
ゲームの例も同じ目で読む必要がある。9 月 15 日のページによると、約 2 時間の GTA の映像で学んだ移動の方針が、別のゲームである Red Dead Redemption 2 で馬に乗った移動を生んだ。あるゲームで学んだ操作が、別のキャラクター・乗り物・環境にそのまま移った、という転移の主張として読むのが正確だ。
それでも、方向としての意味は大きい。ロボットや自動運転の開発で費用がかかるのは、機械ごと・環境ごとに実データを集める工程だ。数十時間のデータで新しい機械に適応できるなら、その工程の重さが変わる。数字そのものより、「土台を共有すればデータは少なくて済む」という仮説が、具体的な実験として外に出てきたことのほうを重く見たい。
言語モデルより 2 桁小さい — 世界モデルはどこまで伸びるか
9 月 15 日のページは、世界モデル全体の現状をこう書く。最先端の世界モデルは「まだ規模が足りず、言語モデルからおよそ 2 桁遅れている」。だからこそ、潜在力が十分に引き出されていないという認識だ。
この数字は、世界モデルという分野全体がまだ言語モデルの 100 分の 1 前後の規模にとどまっている、という見立てだ。Odyssey-3 自体のパラメーター数を、同社は公表していない。
裏返せば、伸びしろの主張でもある。言語モデルは、規模を大きくするほど性能が上がる経験則に沿って伸びてきた。世界モデルにも同じ曲線が当てはまるなら、いまの Odyssey-3 は曲線のかなり手前にいることになる。
その規模を取りに行く資金も整いつつある。Odyssey は 6 月 17 日、3 億 1,000 万ドルのシリーズ B を企業価値 14 億 5,000 万ドルで調達したと発表した。Natural Capital が主導し、Amazon・GV・AMD Ventures などが加わった。同社は AWS を主なクラウドとし、Amazon の半導体設計部門 Annapurna Labs と、学習用チップ Trainium での最適化に取り組むとしている。
言語モデルの競争がデータと計算資源の量で進んだように、世界モデルの競争も、映像データと計算資源をどれだけ積めるかの勝負に入っていく。言語モデルの次の基盤が物理世界の予測になるなら、その計算資源の需要は、いまの AI インフラの議論の延長線上に乗ってくる。
まだ確認できていないこと
研究プレビューの公開で、Odyssey-3 は「見せてもらうもの」から「触れるもの」になった。それでも、判断の材料として欠けている点がいくつかある。
- 価格と API の条件: 「無料」は X の告知にあるだけで、サイトに料金の表示はない。API は申請制で、料金・利用量の上限・商用利用の条件は公開されていない
- 重みの公開: Physics-IQ Verified のランキングでは、Odyssey-3 は非公開 (プロプライエタリ) のモデルとして登録されている。研究者が中身を検証できる形での公開は、いまのところない
- 第三者の評価: ロボットの実験は、提携先の Poke & Wiggle と複数のロボットで評価中とされ、結果は出ていない。WorldMark の順位は同社の評価、Physics-IQ の結果は同社の登録だ
- 2 つのページの食い違い: 9 月 15 日のページの「数週間のうちに一般公開」という一文と、運転データの書き方の違い
確認できる次の一点は、Poke & Wiggle との評価結果だ。9 月 15 日のページは、さまざまなロボット・視点・操作の方式で知識がどこまで移るかを一緒に評価していると書いている。その結果が Odyssey のニュース一覧 (odyssey.systems) に出たとき、「数十時間のデータで動く」という主張が、同社の外の目でどこまで支えられるかが初めて分かる。もう一つは、開発者向けの API ページ (developer.odyssey.ml) に料金と利用条件が載る時点で、研究プレビューが製品として値付けされることになる。
ことば
- 世界モデル — 映像などから、世界の状態が次にどう変わるかを予測するように学習した AI のモデル。言語モデルが次の単語を予測するのに対し、次の場面を予測する。ロボットや自動運転に、物の動き方の理解を与える土台として注目されている。
- 行動デコーダ — 世界モデルに取り付けて、モデルの内部の表現を特定の機械の操作 (関節の角度・ハンドル・速度など) に変換する、学習で作る出力部品。機械ごとにこの部分だけを作り直すのが Odyssey-3 の設計の要になる。
- VLA (視覚・言語・行動モデル) — 画像と言葉の指示を受けて、ロボットの操作を直接出力するモデル。言語モデルを土台にした方式で、ロボットの汎用化の主流のアプローチの一つとされる。
🔗 一次ソース
- Odyssey 公式 X の告知 (2026 年 10 月 8 日)
 Odyssey: Meet Odyssey-3 (研究プレビューの公開・3 つの版・学習データ・2026 年 10 月 8 日)odyssey.systems
 Odyssey: Introducing Odyssey-3 (行動デコーダの仕組み・運転の約 77%・「2 桁」の記述・2026 年 9 月 15 日)odyssey.systems
 Odyssey: シリーズ B 3 億 1,000 万ドルの調達 (2026 年 6 月 17 日)odyssey.systems
- Physics-IQ Verified の公開ランキング (Odyssey-3 は同社の登録・非公開モデルとして掲載)physics-iq-verified.anates.ai
