Signal
📡 Signal|NVIDIA の GR00T 2、実演5回で成功率95%のロボット基盤モデル
NVIDIA のロボット基盤モデル GR00T 2 は、実演1回で平均71%、5回で95%の成功率。技能を形の違うロボットへ持ち越せるとする。
NVIDIA はロボット研究向けの基盤モデル「GR00T 2」を、オープンなモデルとして打ち出した。米テキサス州オースティンで開かれたロボット学習の国際会議 CoRL に合わせて11月9日にブログで発表し、13日には公式 X で改めて紹介した。人の実演から技能を学び、自分の動きが周りの世界をどう変えるかを動く前に予測する「世界行動モデル」だという。
ロボットの AI は、これまで機体ごとに一つひとつ作業を教え直す手間が重かった。GR00T 2 は、学んだ技能を形の違うロボットの間で持ち越せるとうたう。工場の自動化に AI を入れる費用の多くは、この教え直しの手間にある。そこを減らせるかが、ロボットへの投資が広がる速さを左右する。
1回の実演で71%、5回で95%
NVIDIA のブログによると、GR00T 2 は NVIDIA の世界モデル Cosmos を土台にし、ロボットのデータと人のデータで学んだ。人のデータには、NVIDIA がオープンソースで出している、人の目線から撮った10万時間分のデータが含まれる。
同社が示した成績は次のとおりだ。評価した50の作業のうち40は、その作業専用の実演を見せなくても少なくとも1回はやり遂げた。作業ごとに実演を1回見せた場合の平均の成功率は71%で、5回見せると95%に上がった。ロボットの評価の指標 (RoboCasa365・RoboLab・RoboDojo・MolmoSpaces) では、視覚と言語と行動を結ぶモデルと世界行動モデルの部門で上位3位に入ったとしている。いずれも NVIDIA 自身の評価の数字だ。
洗濯物から、サーバーの組み立てまで
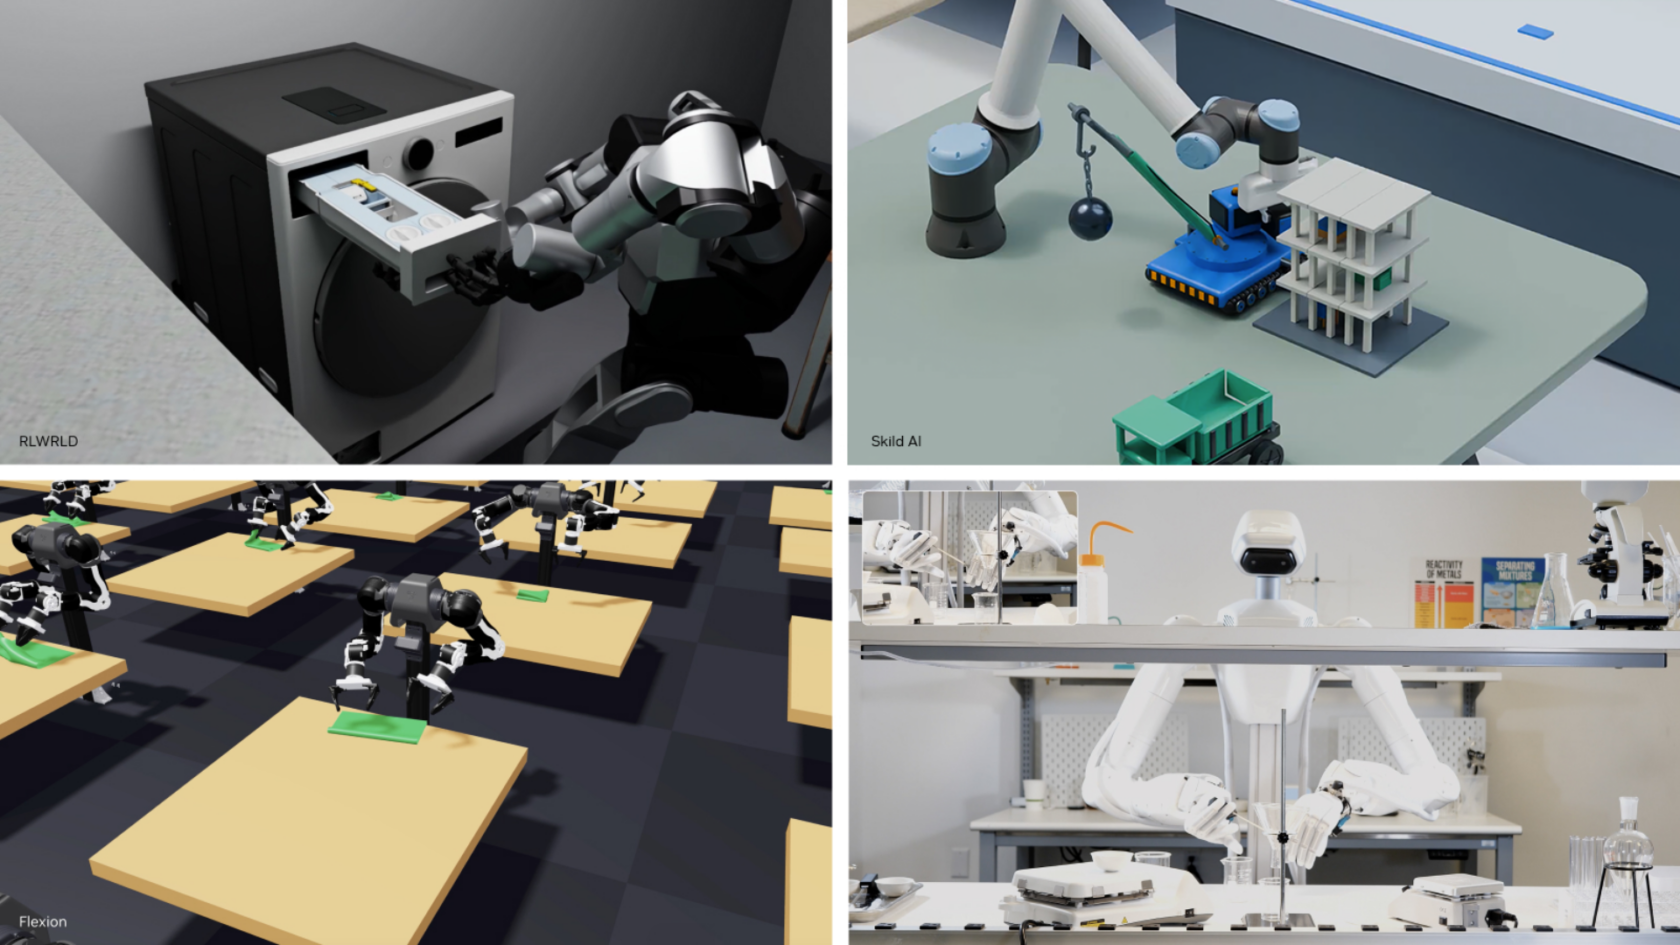
使い始めている企業として、NVIDIA は4社を挙げた。台湾の Foxconn はサーバーの製造の工場自動化に、Nexuni は洗濯物の扱いに、独 Siemens は産業用の幅広い用途で評価を進めている。MicroAGI は、強化学習で追加の訓練をした GR00T 2 で、ロボットアームに LAN ケーブルを差し替えさせている。
あわせて公開したシミュレーションの基盤 Isaac Lab 3.0 は、ケーブルや布のように形が変わる物や、ロボットの手のような関節の多い仕組みを扱えるようにした。視覚を使う器用な手の作業の評価で、学習の速さは前の版の最大2.5倍になったという。
半導体の会社が、ロボットの頭脳を配る理由
NVIDIA にとって、ロボットの基盤モデルを無償に近い形で配ることは、GPU の需要を増やす道でもある。モデルを訓練するにも、シミュレーションで技能を練習させるにも、ロボットの中で動かすにも、同社の計算の基盤が使われる。サーバーを作る Foxconn が、そのサーバーを作る工場に GR00T 2 を入れるという並びは、計算の需要が工場の自動化を通じてさらに計算の需要を生む輪を示している。
ただし、ブログはオープンなモデルと書きながら、重みを公開する時期や使用条件はまだ示していない。研究者や企業が実際に手元で動かせるようになる時期が、この発表が研究の現場にどこまで広がるかを決める。
確認できる次の一点は、NVIDIA の研究部門 GEAR の GR00T 2 のページと開発者向けの GitHub で、モデルの重みと使用条件が公開されるかだ。11月17日の NVIDIA の決算説明で、ロボット向けの事業にどこまで触れるかもあわせて見る。
ことば
- 世界行動モデル — 次に取る行動と、その行動で周りがどう変わるかを一緒に予測する AI モデル。動く前に結果を思い描けるため、少ない実演でも新しい作業に合わせやすいとされる。
- CoRL — Conference on Robot Learning。ロボットの学習を扱う国際会議で、2026年は11月に米オースティンで開かれた。新しいモデルや評価の指標が発表される場になっている。
🔗 一次ソース